Eine statische Codeanalyse mit CppDepend liefert tiefe architektonische Einblicke in die strukturellen Abhängigkeiten der FreeRTOS-Codebasis. Mithilfe einer Dependency Structure Matrix (DSM) können Entwickler visualisieren, wie die zentralen Kernel-Komponenten miteinander interagieren.
Zentrale architektonische Erkenntnisse
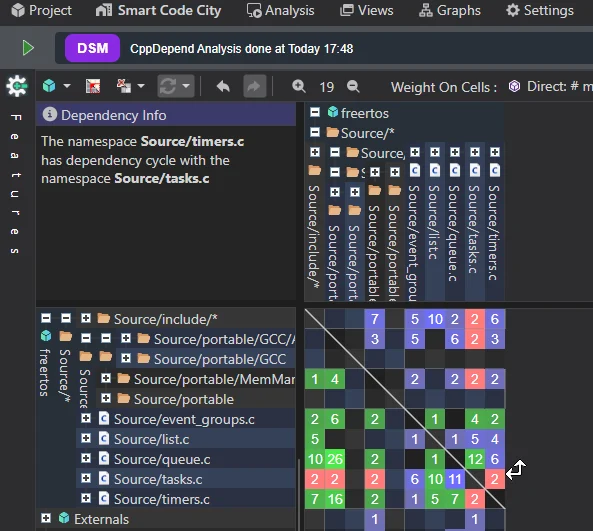
- Identifizierte Abhängigkeitszyklen: Die Analyse hebt explizit eine zirkuläre Abhängigkeit zwischen Kernmodulen hervor:
Source/timers.cbildet einen Abhängigkeitszyklus mitSource/tasks.c. - DSM-Mapping: Die Dependency Structure Matrix visualisiert dateiübergreifende Kopplungen zwischen zentralen Komponenten wie
Source/event_groups.c,Source/list.c,Source/queue.c,Source/tasks.cundSource/timers.c. - Aufschlüsselung der Verzeichnisstruktur: Das Projektlayout erfasst Komponenten unter dem Haupt-Namespace
freertos, einschließlichSource/*,Source/include/*und zielspezifischerSource/portable/-Implementierungen neben externen Abhängigkeiten.
Vertiefung: Der Abhängigkeitszyklus zwischen timers.c und tasks.c
Beim Drill-down in die Dependency Structure Matrix (DSM) offenbart die Farbcodierung die genaue Natur dieser Kopplung:
- Die rote Zelle: Ein Doppelklick auf die rote Zelle hebt den übergreifenden bidirektionalen Abhängigkeitszyklus zwischen
Source/timers.cundSource/tasks.chervor. - Die grünen Zellen: Stellen direkte Abhängigkeiten dar, die von Funktionen und Strukturen in
tasks.cin Richtungtimers.cfließen. - Die blauen Zellen: Stellen die umgekehrten Abhängigkeiten dar, die von
timers.czurück nachtasks.cfließen – etwa Referenzen auf zentrale Task-Steuerungen, Scheduler-Zustände und gemeinsame Strukturen.
Lässt sich die Architektur verbessern?
Aus rein softwaretechnischer Sicht ist eine vollständige Entkopplung (z. B. Timer als völlig unabhängiges Plug-in-Modul) technisch möglich, bringt jedoch erhebliche Kompromisse für eingebettete Systeme mit sich:
- Performance & Overhead: FreeRTOS ist bewusst für Mikrocontroller mit strengen RAM- und CPU-Zyklen-Beschränkungen konzipiert. Eine Entkopplung erfordert typischerweise Abstraktionsschichten, Funktionszeigertabellen oder dynamische Registrierungs-Hooks. Das erhöht RAM-Verbrauch, ROM-Footprint und Aufruflatenz.
- Monolithisches Echtzeit-Design: In sicherheitskritischem oder ressourcenbeschränktem RTOS-Design werden eng kontrollierte, vorhersehbare Interaktionen zwischen Kern-Scheduler und Zusatzdiensten (wie Timern) gegenüber losen Plugin-Architekturen bevorzugt, um deterministisches Verhalten und einfachere statische Analyse (etwa MISRA-Konformität) zu gewährleisten.
Wenn Sie die Codegröße minimieren oder anpassen möchten, was kompiliert wird, erlaubt FreeRTOS den vollständigen Ausschluss von timers.c aus Ihrer CMakeLists.txt, sofern Ihre Anwendung keine Software-Timer nutzt – übrig bleiben nur tasks.c, queue.c und list.c für einen möglichst schlanken Footprint.
Geringe Kopplung der FreeRTOS-Funktionen
Die Analyse der Methodenkopplung mit Code Quest (CQLinq) zeigt, dass nahezu alle FreeRTOS-Funktionen eine außergewöhnlich geringe Kopplung aufweisen.
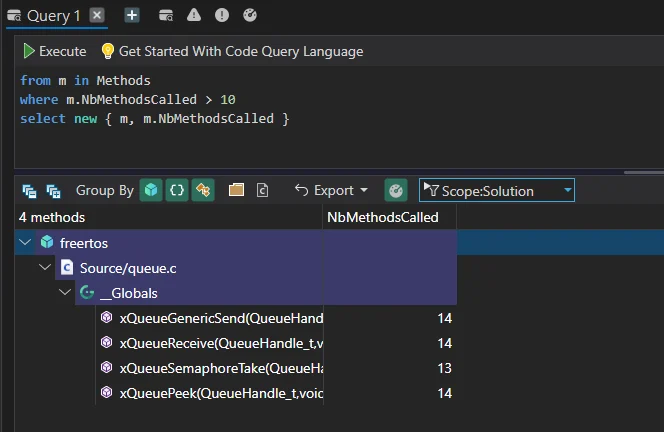
Die Abfrage von Methoden, deren Anzahl aufgerufener Methoden (NbMethodsCalled) größer als 10 ist, liefert eine bemerkenswert kleine Treffermenge:
from m in Methods
where m.NbMethodsCalled > 10
select new { m, m.NbMethodsCalled }- Minimale Hochkopplungs-Ausreißer: In der gesamten
freertos-Lösung erreichen nur 4 Methoden diesen Schwellenwert oder überschreiten ihn. - Zentrale Queue-Operationen: Die einzigen Funktionen jenseits dieser Grenze liegen in
Source/queue.cunter__Globals– konkret zentrale Routing- und Synchronisationsprimitiven wiexQueueGenericSend,xQueueReceive,xQueueSemaphoreTakeundxQueuePeek(13 bis 14 aufgerufene Methoden). - Architektonische Erkenntnis: Dies bestätigt, dass die überwiegende Mehrheit der FreeRTOS-Funktionen granular, in sich geschlossen ist und mit einer streng kontrollierten Zahl von Partnern interagiert.
Granulare Modularität: Funktionsarchitektur in Code City
Die Visualisierung der FreeRTOS-Codebasis als 3D-Code-City bietet eine intuitive Perspektive auf die Strukturierung der Funktionen. Statt ausgedehnter monolithischer Codeblöcke zeigt das architektonische Layout eine dichte Stadt kompakter, hochspezialisierter Gebäude, die einzelne Funktionen repräsentieren.
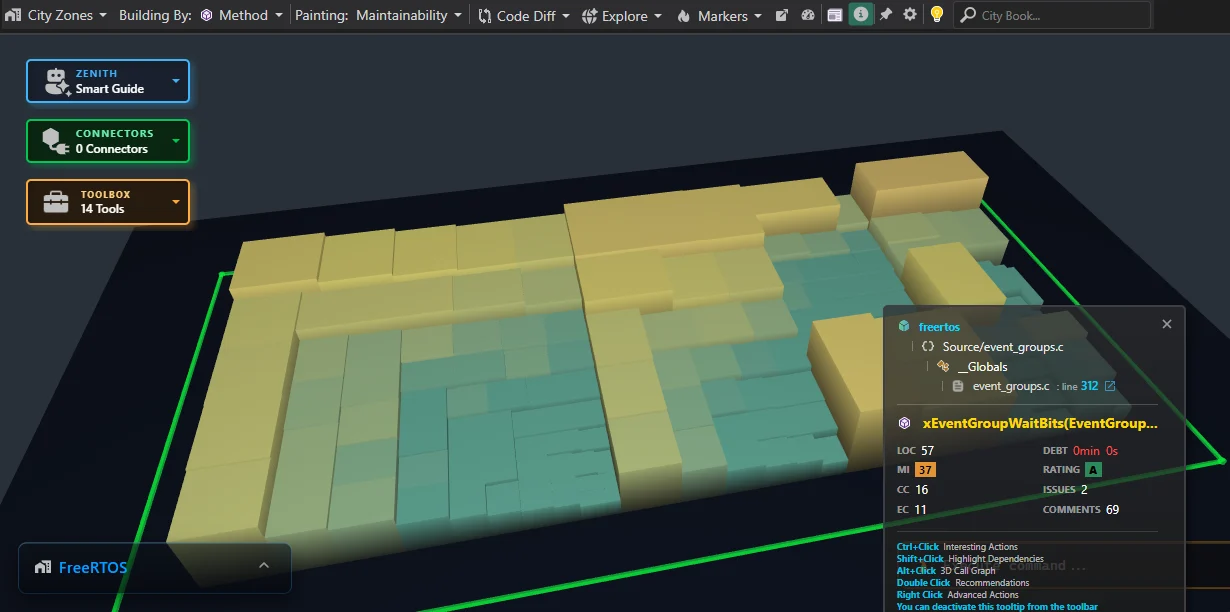
- Kompakter Funktionsumfang: Code-City-Metriken bestätigen, dass zentrale Routinen einen schlanken, beherrschbaren Umfang behalten. Kritische Speicherverwaltungsroutinen wie
pvPortMalloc(size_t)umfassen etwa nur 71 Codezeilen und erreichen dennoch ein A-Rating für Wartbarkeit. - Single-Responsibility-Prinzip: Die einheitlichen Gebäudegrößen in der Stadt unterstreichen die Designphilosophie von FreeRTOS – jede Funktion ist auf einen klar umrissenen Zweck isoliert.
- Geringe Komplexität und hohe Wartbarkeit: Durch kleine Routinen werden komplexe Bedingungslogik und technische Schulden minimiert – entscheidend für Echtzeitsysteme.
Hohe Wartbarkeit der FreeRTOS-Quelldateien
Die Analyse des Architektur-Abhängigkeits- und Metrikgraphen zeigt, dass FreeRTOS über alle zentralen Quelldateien und Module hinweg eine außergewöhnliche Wartbarkeit aufweist.
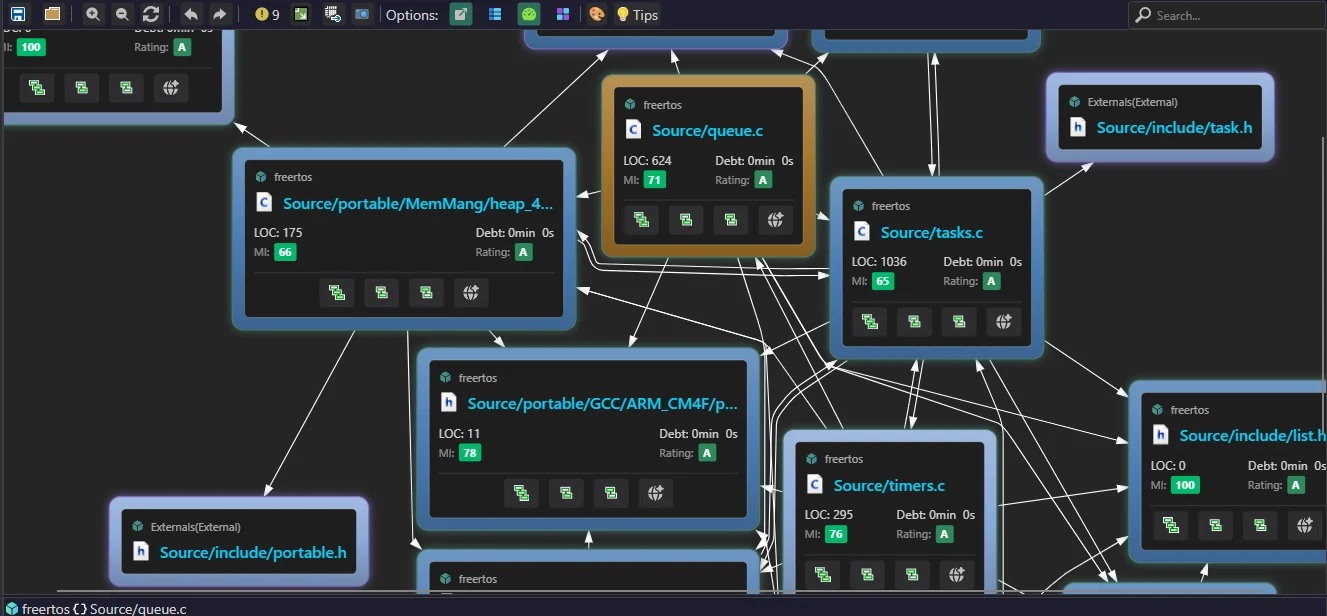
- Einheitliche „A“-Bewertungen: Jede wichtige Subsystemkomponente – einschließlich
Source/queue.c,Source/tasks.c,Source/timers.cundSource/portable/MemMang/heap_4.c– erhält ein Top-A-Rating für Wartbarkeit. - Null technische Schulden: Trotz kritischer RTOS-Operationen verzeichnen Dateien wie
Source/queue.c(624 LOC) undSource/tasks.c(1036 LOC) 0 min 0 s technische Schulden – ein Beleg für saubere Einhaltung von Coding-Standards. - Hoher Maintainability Index (MI): Der Wartbarkeitsindex bleibt dateiübergreifend konstant hoch – von komfortablen Werten in
heap_4.c(MI: 66) bis zu exzellenten Bewertungen inSource/timers.c(MI: 76) und portablen Helper-Headern (MI: 78).
Code-Map-Einblick: Ein Blick in timers.c
Die Betrachtung einer einzelnen Datei wie timers.c in der Code-Map-Metrikvisualisierung (Blöcke nach Codezeilen dimensioniert und nach Wartbarkeit eingefärbt) liefert einen granularen Einblick, wie einzelne Routinen zur Sauberkeit der Datei beitragen:
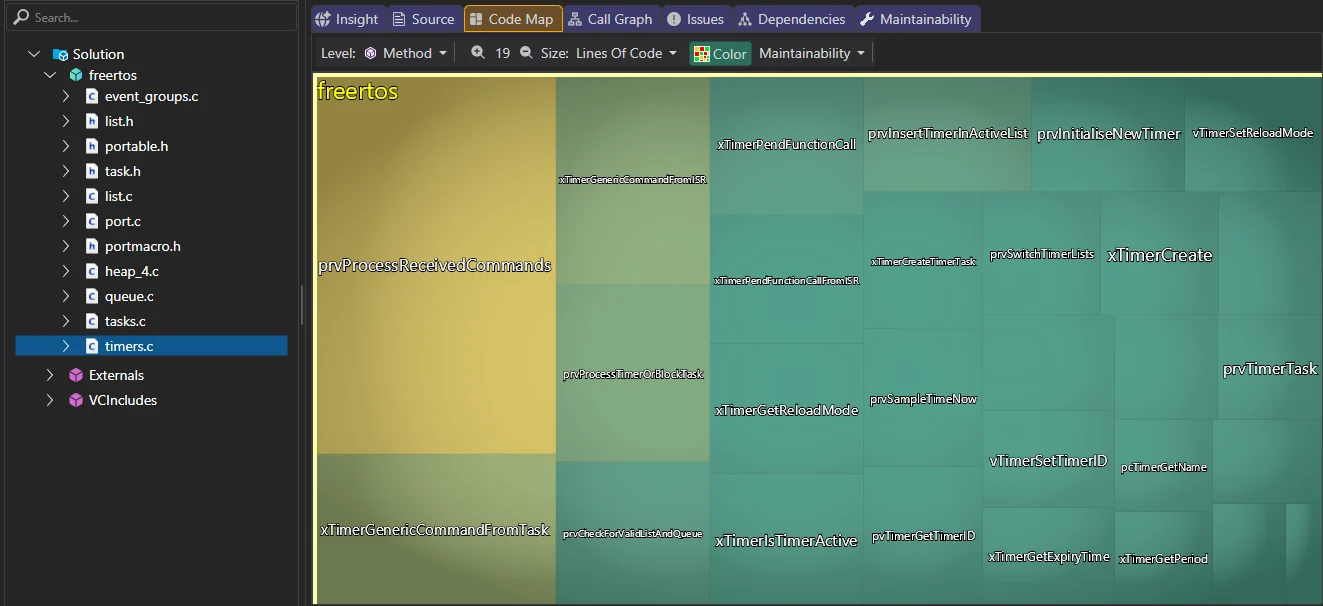
- Konsistente grüne Färbung: Die überwiegende Mehrheit der Funktionen in
timers.cist in sattem Grün eingefärbt – ein Zeichen für hohen Wartbarkeitsindex und geringe strukturelle Komplexität. - Ausgewogene Methodengrößen: Größere Utility-Blöcke wie
prvProcessReceivedCommandsnehmen zwar einen spürbaren Teil des Layouts ein, sind aber sauber neben kleineren Hilfsfunktionen partitioniert. - Saubere architektonische Verteilung: Diese visuelle Aufschlüsselung bestätigt, dass Funktionen selbst in Dateien mit komplexer Echtzeit-Synchronisationslogik kompakt, klar definiert und hochgradig wartbar bleiben.
Hier einige zusätzliche übergeordnete FreeRTOS-Design- und Architekturmuster:
1. Die Portabilitätsschicht (saubere Trennung der Zuständigkeiten)
- Hardware-Abstraktion: FreeRTOS isoliert generische Scheduling-Logik sauber von prozessorspezifischen Details.
- Die portable/-Grenze: Sämtlicher hardwareabhängiger Code – Kontextwechsel, Interrupt-Behandlung, SysTick-Konfiguration – ist im Verzeichnis
Source/portable/gekapselt. - Architektonischer Nutzen: Dieses modulare Design hält den Kernel-Kern (
tasks.c,queue.c) zu 100 % portabel über Dutzende Architekturen (ARM Cortex-M, RISC-V usw.).
2. Opaque Pointer und Datenkapselung
- Information Hiding: FreeRTOS nutzt intensiv opaque Zeiger und Handle-Typen (wie
TaskHandle_toderQueueHandle_t), statt rohe Kontrollblockstrukturen offenzulegen. - Architektonischer Nutzen: Anwendungscode interagiert mit dem Kernel ausschließlich über klar definierte APIs. Das verhindert enge Kopplung zwischen Benutzer-Tasks und internen Kernel-Zuständen.
3. Plug-and-Play-Speicherverwaltungsstrategien
- Mehrere Heap-Optionen: FreeRTOS bietet fünf unterschiedliche Speicherverwaltungs-Implementierungen (
heap_1.cbisheap_5.c) – von einfachen Allokatoren ohne Freigabe bis zu fortschrittlichen Coalescing-Algorithmen. - Architektonischer Nutzen: Embedded-Entwickler erhalten architektonische Kontrolle über das Speicherverhalten. Für sicherheitskritische Systeme (etwa Automotive oder Luftfahrt) lassen sich deterministische, fragmentierungsfreie Allokatoren wählen.
4. Geringe zyklomatische Komplexität für Echtzeit-Determinismus
- Begrenzte Ausführungspfade: Weil einzelne Funktionen klein sind und geringe Verzweigungskomplexität aufweisen (weniger verschachtelte if-else-Anweisungen und Schleifen), bleibt die Ausführungszeit von Kernel-Routinen hochgradig vorhersehbar.
- Architektonischer Nutzen: In harten Echtzeit-Betriebssystemen (RTOS) ist vorhersehbare Ausführungszeit (Determinismus) ebenso wichtig wie Korrektheit. Geringe Komplexität garantiert, dass der Scheduler strikte Timing-Deadlines einhält.
Fazit: Lehren aus der FreeRTOS-Analyse
Die Architekturanalyse mit CppDepend liefert klare Einblicke, wie FreeRTOS Echtzeit-Anforderungen mit Clean-Code-Praktiken in Einklang bringt:
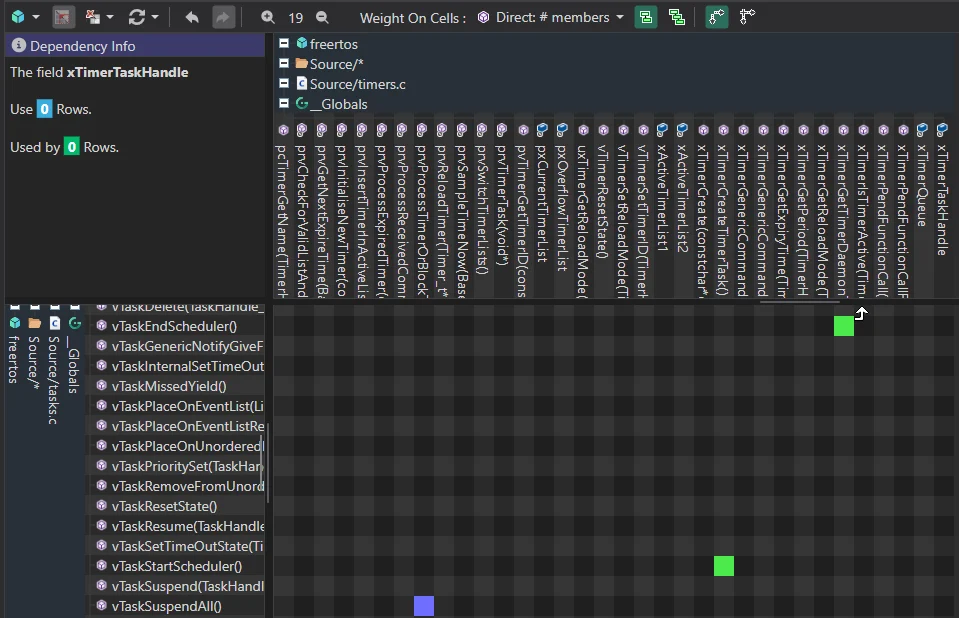
- Pragmatische Kopplung statt absoluter Entkopplung: Zwischen
Source/timers.cundSource/tasks.cexistiert zwar ein Abhängigkeitszyklus durch geteilten Zustand wiexTimerTaskHandle– doch diese Designentscheidung minimiert Abstraktions-Overhead, Funktionszeiger-Indirektion und Speicherbedarf: kritische Prioritäten für ressourcenbeschränkte Mikrocontroller. - Außergewöhnliche Modularität & geringe Kopplung: Abgesehen von dieser einen engen Interaktion weist die Codebasis bemerkenswert geringe Kopplung auf. Nur vier Funktionen im gesamten Repository rufen mehr als zehn andere Methoden auf – Komplexität bleibt strikt auf zentrale Queue- und Synchronisationsprimitiven in
Source/queue.cbeschränkt. - Hohe Wartbarkeit & null technische Schulden: Durch granulare Single-Responsibility-Funktionen erreicht FreeRTOS Top-A-Wartbarkeitsratings und 0 s technische Schulden in Schlüsseldateien wie
tasks.c,timers.cundheap_4.c.
Möchten Sie die Architektur Ihrer eigenen Firmware sehen? Laden Sie CppDepend herunter und analysieren Sie Ihre Codebasis in wenigen Minuten. Lesen Sie auch, wie wir ein anderes Projekt visualisiert haben: Vom KI-Code zur lebendigen Code City.